À bord d’un satellite, le mot « gyroscope » désigne deux équipements distincts : le gyromètre, capteur qui mesure la vitesse de rotation sur les trois axes, et le gyroscope à moment de contrôle (CMG), actionneur qui fait pivoter l’engin. Ni l’un ni l’autre ne pousse le satellite : l’actionneur échange du moment cinétique avec la structure, et la somme reste constante tant qu’aucun couple extérieur n’intervient. Cette distinction a des conséquences très concrètes. Une roue sature, un CMG peut se bloquer dans une configuration singulière, un gyromètre dérive. Chaque défaut appelle une parade d’ingénierie différente, et les ordres de grandeur expliquent la plupart des choix des agences spatiales.
En bref
- Une roue de réaction de nanosatellite délivre de l’ordre de 6 mN·m, plus de dix mille fois les couples perturbateurs qu’elle combat.
- Un magnétocoupleur de 0,1 A·m² ne produit qu’environ 4×10⁻⁶ N·m à 817 km : il sert à vider lentement les roues saturées.
- À moment cinétique égal, un CMG fournit jusqu’à quarante fois le couple d’une roue, d’après son fabricant.
- Un viseur d’étoiles restitue l’attitude à 1 à 10 secondes d’arc près et corrige la dérive des gyromètres.
- Quatre roues montées en pyramide permettent de perdre une roue sans perdre le contrôle des trois axes.
L’attitude d’un satellite : de quoi parle-t-on et pourquoi la contrôler
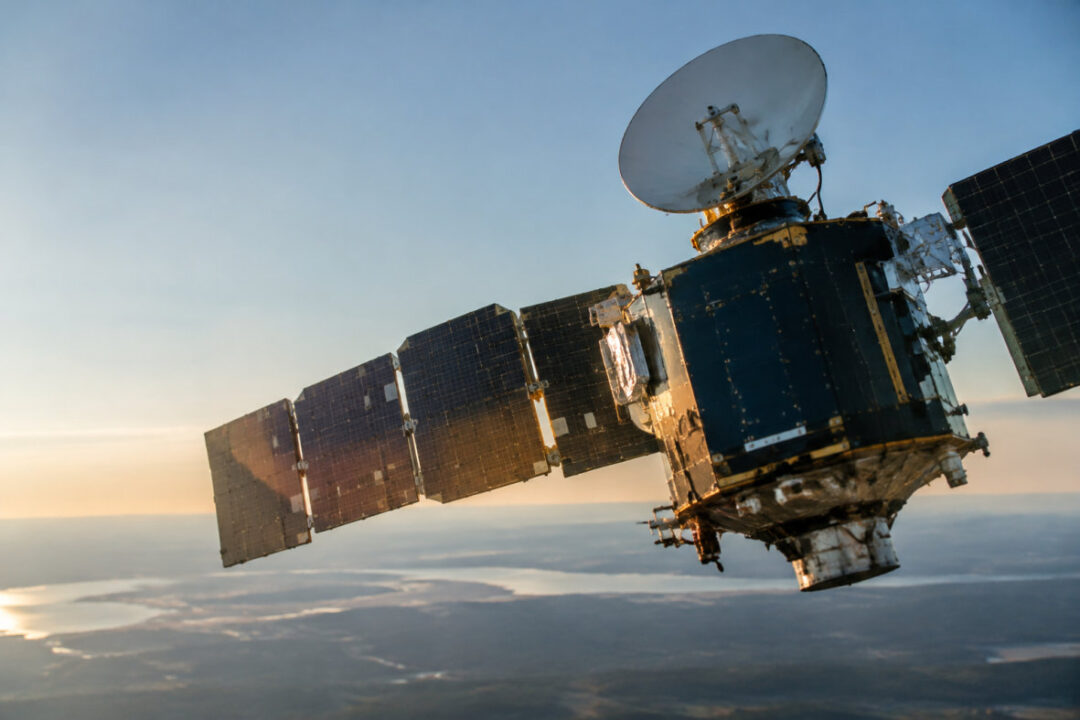
L’attitude désigne l’orientation du satellite autour de son centre de masse, indépendamment de sa position sur l’orbite. Un satellite d’observation de la Terre braque son instrument vers une cible. Une plateforme de télécommunications garde ses antennes sur sa zone de couverture, et les panneaux solaires réclament le Soleil. Dans le vide, aucune surface d’appui n’existe. Le seul levier tient à la conservation du moment cinétique : sans couple extérieur, la quantité de rotation totale de l’engin reste figée. Pour tourner la structure dans un sens, il faut faire tourner une masse interne dans l’autre, ou recourir à un couple externe (tuyère, champ magnétique terrestre).
Des couples extérieurs agissent même quand personne ne les commande : pression de radiation solaire, traînée résiduelle, gradient de gravité, dipôle magnétique de l’électronique de bord. Sur un nanosatellite en orbite héliosynchrone à 817 km, l’étude de dynamique publiée par Cannes Aéro Patrimoine les chiffre entre 10⁻⁸ et 5×10⁻⁷ N·m. Ces valeurs paraissent dérisoires, mais elles s’additionnent orbite après orbite.
Roulis, tangage et lacet : repérer l’orientation dans l’espace
Les ingénieurs décrivent l’orientation dans le repère orbital local : un axe suit la vitesse, un autre pointe vers le zénith, le troisième est normal au plan de l’orbite. Le roulis se mesure autour de l’axe de vitesse, le tangage autour de la normale à l’orbite, le lacet autour de la verticale. Un satellite pointé vers la Terre doit donc tourner d’un tour par orbite autour de son axe de tangage. Détail qui surprend les étudiants : roulis et lacet sont couplés par la rotation orbitale, alors que le tangage reste découplé si la matrice d’inertie est diagonale. Les angles d’Euler parlent à l’intuition, mais ils deviennent singuliers quand l’angle intermédiaire atteint 90°. Les calculateurs de bord leur préfèrent le quaternion d’attitude, quatre nombres sans singularité.
Le gyroscope, capteur avant d’être actionneur
Dans un système de contrôle d’attitude, le gyromètre appartient à la chaîne de mesure : il délivre une vitesse angulaire par rapport à un repère inertiel, sur un ou trois axes. Il ne produit aucun couple exploitable. Le CMG contient au contraire un rotor lourd en rotation rapide, monté sur un cardan motorisé, et se spécifie en newton-mètres. L’horizon artificiel d’un avion relève de la première famille : sa toupie sert de référence et ne pilote rien. Quand je vulgarise ce sujet, cette confusion entre capteur et actionneur arrive presque toujours en tête des questions.
Les gyromètres spatiaux ont souvent abandonné la toupie. Le gyromètre à fibre optique (FOG) exploite l’effet Sagnac : deux faisceaux parcourent une bobine de fibre en sens opposés, et la rotation décale leurs franges d’interférence. Le gyromètre à résonateur hémisphérique (HRG) fait vibrer une coque, et la force de Coriolis transfère l’énergie d’un mode de vibration vers un autre. Les MEMS en silicium, produits en très grande série, coûtent peu et consomment peu. On les trouve sur les CubeSats, avec une stabilité moindre. La centrale d’Apollo, conçue au laboratoire d’instrumentation du MIT sous la direction de Charles Stark Draper et fabriquée par la division Delco de General Motors, portait encore trois gyroscopes mécaniques et trois accéléromètres sur une plateforme à cardans.
Dérive, bruit et recalage sur les étoiles
Aucun gyromètre ne restitue exactement la rotation vraie. Son signal s’écrit :
ω_mesurée = ω_réelle + b + n
Autrement dit, la mesure égale la rotation réelle, plus un biais b qui varie lentement (la dérive du gyroscope), plus un bruit aléatoire n. L’attitude s’obtient en intégrant cette mesure, et le biais s’accumule donc sans limite. La centrale inertielle d’Apollo dérivait d’environ un milliradian par heure ; l’équipage la réalignait périodiquement en visant des étoiles avec le bloc optique.
Un satellite automatise ce recalage. Son viseur d’étoiles photographie le ciel, identifie les étoiles dans un catalogue embarqué et livre un quaternion d’attitude par rapport au repère J2000, à 1 à 10 secondes d’arc près pour les meilleurs modèles. Il décroche si l’engin tourne trop vite, d’où le rôle des gyromètres pendant les manœuvres. Capteurs solaires (de 1° à 0,1° en analogique, sous 0,05° en numérique) et magnétomètres complètent la chaîne. Un filtre de Kalman fusionne le tout : le gyromètre assure la continuité à haute cadence, les références optiques estiment son biais et le retranchent.
Les roues de réaction : faire pivoter un satellite sans carburant
Une roue de réaction est un volant d’inertie entraîné par un moteur électrique et fixé à la structure. Quand le moteur accélère la roue dans un sens, le satellite tourne dans l’autre, et le moment cinétique total reste inchangé. Seule l’électricité des panneaux solaires est consommée. Trois roues orthogonales suffisent pour trois axes. Sur le nanosatellite étudié à 817 km, la roue délivre au plus 6×10⁻³ N·m, face à des perturbations plafonnant à 5×10⁻⁷ N·m. La même étude prend la roue de Demeter, premier microsatellite de la filière Myriade du CNES, comme exemple de fonction de transfert d’actionneur.
Une roue en rotation réagit aussi à toute rotation transversale imposée par le satellite. Ce couple gyroscopique couple les axes et complique le réglage du contrôleur. Son effet dépend même du sens de rotation : une roue de tangage tournant dans le sens positif stabilise l’ensemble, une roue tournant en sens négatif tend à le déstabiliser.
Saturation et désaturation par magnétocoupleurs
Les perturbations comportent souvent une composante qui ne s’annule pas sur une orbite. La roue l’absorbe en accélérant jusqu’à sa vitesse maximale : elle est alors saturée et ne fournit plus de couple dans ce sens. Dans l’exemple cité, passer de −6 000 à +6 000 tr/min ne laisse qu’une minute de fonctionnement cumulé à couple maximal avant qu’une désaturation devienne nécessaire.
On vide la roue avec les magnétocoupleurs, des bobines dont le dipôle interagit avec le champ magnétique terrestre. Leur couple reste minuscule : avec 0,1 A·m² dans un champ de 43 µT, il plafonne vers 4×10⁻⁶ N·m, environ 1 400 fois moins que la roue. Il s’annule aussi le long de la direction du champ. La désaturation des roues s’étale donc sur une partie de l’orbite et exige de connaître le champ à bord, par modèle analytique ou par magnétomètre. En orbite haute, où le champ s’affaiblit, les tuyères prennent le relais.
Les gyroscopes à moment de contrôle, moteurs des satellites agiles
Un gyroscope à moment de contrôle garde son rotor à vitesse constante et fait pivoter son axe grâce à un cardan motorisé. Incliner un moment cinétique déjà élevé produit un couple perpendiculaire bien supérieur à celui qu’obtiendrait le moteur d’une roue. D’après Veoware Space, fabricant de mini-CMG implanté en Belgique et au Royaume-Uni, le gain atteint quarante fois le couple d’une roue pour un même moment d’entrée, avec une puissance environ divisée par deux. Ces valeurs de fabricant décrivent un cas optimal. Elles traduisent néanmoins un avantage physique réel : seul le cardan travaille, le rotor ne change pas de vitesse.
Ce couple se convertit en agilité. Un satellite d’observation de la Terre équipé de CMG vise plusieurs cibles par passage, image en stéréoscopie ou en bandes juxtaposées, et profite des trouées entre les nuages. La Station spatiale internationale contrôle elle aussi son attitude avec des CMG.
Le casse-tête des singularités
Chaque CMG ne fournit de couple que perpendiculairement à son axe de cardan, et cette direction tourne avec l’angle du cardan. Pour certaines combinaisons d’angles, tous les vecteurs de couple de la grappe deviennent coplanaires : plus aucun couple n’est disponible selon la normale à ce plan. Ce sont les singularités des CMG. Certaines se contournent par un « mouvement nul », une réorientation interne des cardans qui ne crée aucun couple net sur la structure. D’autres résistent à cette parade. Les lois de pilotage calculent en continu une distance aux singularités et choisissent des trajectoires de cardans qui l’augmentent. Quatre CMG en pyramide forment la configuration de base retenue pour garder de la marge.
Roue de réaction ou CMG : quel actionneur pour quelle mission
Le choix repose sur cinq grandeurs : moment cinétique à stocker, couple de manœuvre, masse, puissance et microvibrations tolérées par la charge utile.
| Critère | Roue de réaction | CMG |
|---|---|---|
| Principe | vitesse du rotor variable | rotor à vitesse constante, axe incliné |
| Couple | quelques mN·m sur petit satellite | jusqu’à 40 fois plus à moment égal |
| Puissance | élevée en accélération | environ moitié moindre |
| Masse | plus faible | plus élevée |
| Agilité | basculements lents | enchaînement rapide de cibles |
| Défaut propre | saturation, passages par zéro | singularités géométriques |
| Gamme de satellites | de 10 à 1 000 kg (gammes Comat) | à partir de 50 kg (gammes Veoware) |
Une plateforme à pointage stable, télécommunications ou science, conserve des roues. Une mission qui enchaîne les prises de vue passe aux CMG. Les architectures hybrides existent : deux CMG peuvent épauler une grappe de quatre roues pour gagner en agilité et en redondance.
Pannes d’actionneurs : redondance et modes survie en orbite
Une roue de réaction tourne sans interruption pendant toute la mission. Sa durée de vie dépend surtout des roulements, de la lubrification et du nombre de passages par la vitesse nulle, où le frottement devient irrégulier. Trois roues suffisent en théorie ; la plupart des missions en embarquent quatre en pyramide, pour que la panne de l’une laisse un contrôle complet des trois axes. Les grappes de CMG appliquent la même logique, de 4 à 16 unités dans les gammes modulaires. Sur Apollo déjà, les sous-systèmes inertiel, optique et informatique du guidage pouvaient fonctionner chacun seul en secours.
Quand le logiciel détecte une anomalie grave, il bascule en mode survie. La séquence typique enchaîne trois étapes :
- amortir la rotation résiduelle avec les magnétocoupleurs, pilotés à partir des variations du champ mesuré par les magnétomètres ;
- chercher le Soleil avec des capteurs solaires analogiques, passifs et robustes, pour réorienter les panneaux ;
- tenir une attitude simple et stable en attendant les ordres du sol.
L’étude de dynamique citée plus haut signale un piège rarement mentionné. Avec une roue de tangage tournant en sens négatif entre −0,13 et −1,81 rad/s, le satellite devient lentement instable. Traversée en fonctionnement normal, cette plage reste sans conséquence. Un engin tombé en mode survie avec sa roue dans cette zone diverge, en revanche, et la vitesse de repli doit être choisie hors de cette plage.
Une panne de roues ne signe pas toujours la fin d’une mission. Après la perte de plusieurs roues, la NASA a reconverti le télescope Kepler en mission K2, stabilisée en partie par la pression de radiation solaire. Pour vous approprier ces ordres de grandeur, calculez le temps de désaturation d’une roue de 6 mN·m saturée avec un magnétocoupleur de 4×10⁻⁶ N·m : le résultat montre pourquoi le budget de moment cinétique pèse si lourd dans la conception d’une plateforme.
FAQ
Comment fonctionne un gyroscope ?
Un gyroscope mécanique est une toupie rapide montée sur cardans. Son moment cinétique lui confère une rigidité : son axe garde sa direction dans l’espace, et toute rotation imposée transversalement provoque une précession. Les gyromètres modernes se passent souvent de toupie. La fibre optique mesure la rotation par l’effet Sagnac, les résonateurs vibrants et les MEMS par la force de Coriolis.
Un gyroscope peut-il vraiment faire tourner un satellite dans l’espace ?
Oui, s’il s’agit d’un actionneur. Un CMG ou une roue de réaction fait pivoter la structure en échangeant du moment cinétique avec elle. Le satellite tourne sur lui-même, mais son centre de masse ne bouge pas : aucune force n’apparaît, seulement un couple interne. Changer d’orbite exige des tuyères, et vider le moment accumulé demande des magnétocoupleurs ou des tuyères.
Quelle est la différence entre une roue de réaction et un gyroscope à moment de contrôle ?
La roue de réaction fait varier sa vitesse de rotation pour créer un couple selon son propre axe. Le CMG garde une vitesse constante et incline son axe avec un cardan motorisé, ce qui produit un couple bien plus élevé à moment égal. Il gagne en agilité, mais il pèse plus lourd et impose de gérer des singularités géométriques.
Est-ce que les satellites tournent tous dans le même sens ?
Non. À bord, les roues tournent dans un sens ou dans l’autre et franchissent la vitesse nulle selon les besoins. Un satellite pointé vers la Terre effectue un tour sur lui-même par orbite autour de son axe de tangage. Sur l’orbite elle-même, la plupart des lancements partent vers l’est pour profiter de la rotation terrestre, tandis que les orbites héliosynchrones sont légèrement rétrogrades.
Que se passe-t-il quand un satellite perd le contrôle de son attitude ?
Il se met à tourner lentement sous l’effet des couples perturbateurs : ses panneaux perdent le Soleil, ses antennes perdent la Terre. Le logiciel bascule en mode survie, amortit la rotation avec les magnétocoupleurs et cherche le Soleil avec ses capteurs solaires. Si l’énergie ou les actionneurs manquent, la mission est perdue. Les pages de suivi des missions du CNES et de l’ESA décrivent régulièrement ces procédures de récupération.

Ingénieur en physique appliquée de 35 ans, je combine rigueur scientifique et passion pour la communication. Rédacteur scientifique, j’aime rendre accessibles des concepts complexes à un large public.