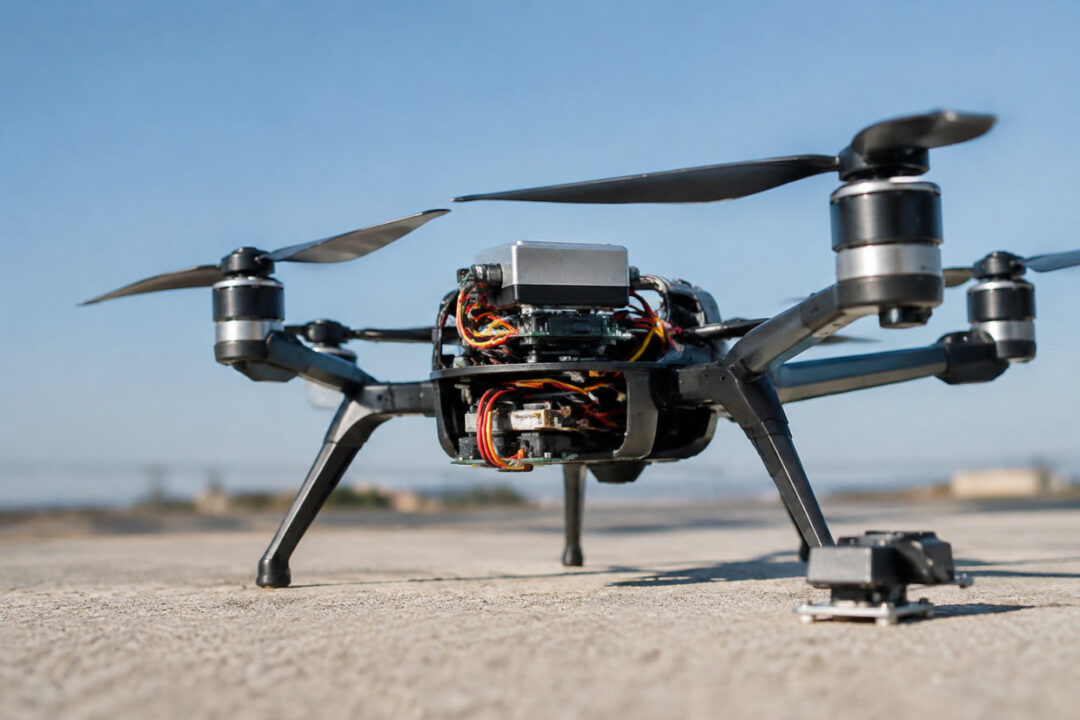
Un quadricoptère ne tient en l’air que parce que son contrôleur de vol corrige la vitesse de ses quatre moteurs plusieurs centaines de fois par seconde, à partir du gyroscope. Sans ces corrections, un multirotor, instable par nature, bascule au moindre écart de poussée entre deux hélices. Or le gyroscope MEMS ne donne aucune inclinaison à lui seul. La centrale inertielle et la boucle PID compensent cette limite, et leurs réglages expliquent la plupart des dérives, des oscillations et des vidéos tremblées.
En bref
- Le capteur mesure une vitesse de rotation (°/s) sur trois axes.
- L’accéléromètre corrige la dérive de l’angle obtenu par intégration.
- Une boucle PID par axe pilote les moteurs.
- Gyroflow réutilise ces mêmes données pour stabiliser la vidéo.
Pourquoi un drone multirotor ne peut pas voler sans gyroscope
Un multirotor n’a ni dièdre ni empennage. Aucune force aérodynamique ne le ramène à l’horizontale, et sa seule commande reste la vitesse de chaque moteur. Une hélice déséquilibrée, un centre de gravité décalé de quelques millimètres ou une rafale suffisent à amorcer une rotation qui s’amplifie d’elle-même. Aucun pilote ne réagit assez vite pour la contrer. Le contrôleur de vol lit le gyroscope, détecte la rotation parasite dès ses premiers degrés par seconde et ajuste la poussée avant que le mouvement ne devienne visible. Votre vol stationnaire résulte de cette suite continue de micro-corrections. Sur un petit avion RC stabilisé, l’électronique assiste une aile déjà stable. Un quadricoptère privé de gyroscope se retourne dès le décollage.
Comment fonctionne le gyroscope MEMS d’un drone
En 1852, Léon Foucault baptise gyroscope un rotor monté dans trois cardans. Lancé à grande vitesse, ce rotor conserve sa direction par conservation du moment cinétique, et la position des anneaux révèle l’orientation du support. Le capteur d’un drone ne contient aucune pièce tournante. Une micro-masse de silicium y vibre en permanence. Quand la puce tourne, la force de Coriolis dévie cette masse perpendiculairement à sa vibration, proportionnellement à la vitesse de rotation, et des électrodes capacitives mesurent ce déplacement. Un gyroscope à trois axes MEMS délivre donc des vitesses angulaires en °/s, et non un angle : immobile sur un plan incliné, il renvoie zéro.
| Critère | Gyroscope de Foucault | Gyroscope MEMS |
|---|---|---|
| Principe | Moment cinétique | Force de Coriolis |
| Grandeur fournie | Orientation | Vitesse angulaire (°/s) |
| Pièce tournante | Rotor | Aucune |
La centrale inertielle et la boucle PID : de la mesure à la correction
Le MPU6050 réunit un gyroscope et un accéléromètre trois axes dans un même boîtier : c’est une centrale inertielle à six degrés de liberté. Le Njord Project, drone étudiant construit de zéro, l’a retenu pour son prix et son accéléromètre intégré, en s’appuyant sur la bibliothèque de Jeff Rowberg. La boucle se referme ainsi :
gyroscope → contrôleur (PID) → ESC → moteurs → rotation du châssis → gyroscope
Sur le roulis, le tangage et le lacet, le contrôleur compare la vitesse de rotation demandée par vos manches à celle que mesure le capteur. P corrige l’écart, I efface l’erreur persistante (vent, centre de gravité décalé), D freine le dépassement. En mode acro, Betaflight asservit ces seules vitesses, sans accéléromètre. Le réglage des PID se fait donc axe par axe.
Fusionner gyroscope et accéléromètre pour corriger la dérive
Les modes angle et horizon exigent une inclinaison absolue. Intégrer la vitesse gyroscopique fournit bien un angle, mais chaque biais du capteur s’additionne cycle après cycle : c’est la dérive. L’accéléromètre donne l’inclinaison par la direction de la gravité, sans dérive, mais son signal est bruité par les vibrations et les manœuvres. Un filtre complémentaire suit le gyroscope sur les variations rapides et l’accéléromètre sur la tendance lente. Plus élaboré, le filtre de Kalman estime aussi le biais : Sheth et ses coauteurs (Automation and Autonomous System, CIIT Research) corrigent de cette façon à 20 Hz l’angle intégré d’un système à deux roues, en recalibrant l’offset en continu. Le lacet, invisible pour la gravité, exige un magnétomètre.
Vibrations, bruit et calibrage : les ennemis du gyroscope
Les vibrations des moteurs atteignent le gyroscope à une fréquence qui suit le régime, en pleine bande de mesure, et le terme D les amplifie jusqu’à faire chauffer les moteurs. Betaflight empile trois étages de traitement :
- un passe-bas sur le signal brut ;
- le filtre dynamique, un notch qui suit les pics détectés par analyse spectrale ;
- le filtre RPM, nourri par la vitesse réelle des moteurs via le DShot bidirectionnel (Dshot300 ou Dshot600).
Chaque filtre ajoute du retard : équilibrez les hélices et découplez la carte avant de filtrer davantage. Le calibrage du gyroscope s’effectue à chaque mise sous tension, drone immobile. L’accéléromètre se calibre une seule fois, à plat. Sur les quads que j’aide à régler, une dérive en mode angle vient le plus souvent d’un accéléromètre calibré sur un établi de travers.
Du vol à l’image : nacelle et stabilisation avec Gyroflow
Une nacelle motorisée applique le même principe à la caméra : sa propre centrale inertielle pilote trois moteurs brushless qui maintiennent l’objectif fixe. Sans nacelle, un drone FPV imprime chaque correction PID dans l’image. Sa caméra d’action enregistre alors ses données gyroscopiques, ou le Blackbox de Betaflight s’en charge. Gyroflow, logiciel libre, synchronise ces mesures avec les trames et applique la rotation inverse, au prix d’un recadrage. Oscar Liang conseille un lissage de 10 à 30 % pour un vol propre, le verrouillage de l’horizon en cinewhoop (désactivé en freestyle) et la correction du rolling shutter contre le gondolage des capteurs CMOS. Cette stabilisation vidéo en post-production ne change rien au comportement du drone en vol.
FAQ
Un drone peut-il voler sans gyroscope ?
Un multirotor, non. Sans mesure de rotation, le contrôleur ne compense pas les écarts de poussée et l’appareil se retourne en une fraction de seconde. Un avion RC vole sans électronique grâce à la stabilité de son aile ; le gyroscope n’y sert qu’à faciliter le pilotage.
Comment calibrer le gyroscope de son drone ?
Laissez le drone immobile et à plat à la mise sous tension : Betaflight mesure alors l’offset du gyroscope. Pour l’accéléromètre, ouvrez l’onglet Setup de Betaflight Configurator, posez le châssis sur une surface vérifiée au niveau à bulle et lancez la calibration. Contrôlez ensuite l’horizon artificiel avant votre prochain vol en mode angle.

Ingénieur en physique appliquée de 35 ans, je combine rigueur scientifique et passion pour la communication. Rédacteur scientifique, j’aime rendre accessibles des concepts complexes à un large public.