À bord d’un avion, d’un navire ou d’un véhicule spatial, connaître précisément son orientation ne dépend pas toujours d’un signal extérieur. Le gyroscope de précision mesure les rotations et permet à un équipement de suivre ses mouvements, même lorsque le GPS disparaît ou devient inutilisable. Parmi les technologies développées pour cette tâche, le gyroscope laser se distingue par l’absence de pièces mécaniques mobiles et par sa capacité à détecter des rotations infimes grâce à la lumière.
Son principe repose sur l’effet Sagnac : deux faisceaux laser circulent en sens opposés dans un circuit optique, puis leur déphasage révèle la vitesse de rotation. Associé à des accéléromètres, ce capteur devient l’un des éléments d’une centrale inertielle, qui estime l’orientation, la vitesse et la position d’un mobile. De la mesure optique à la navigation inertielle, chaque étape transforme un phénomène physique en information exploitable pour piloter et stabiliser des systèmes complexes.
En bref
- Un gyrolaser mesure une vitesse angulaire à partir de l’interférence de deux faisceaux opposés.
- Trois axes de mesure permettent de suivre les rotations dans l’espace.
- Les gyroscopes laser équipent des centrales inertielles pour l’aéronautique, les navires, les sous-marins et certains systèmes de guidage.
- La fibre optique offre une autre approche optique, tandis que les capteurs inertiels peuvent aussi reposer sur des technologies différentes.
- Une centrale inertielle estime le mouvement sans dépendre en permanence d’un signal de navigation externe.
Gyroscope laser : mesurer une rotation grâce à l’effet Sagnac
Un gyroscope laser, aussi appelé gyrolaser, mesure la vitesse angulaire autour d’un axe. Son cœur optique forme un circuit fermé, généralement triangulaire ou carré, dans lequel deux faisceaux lumineux se propagent en directions opposées. Lorsque l’appareil reste immobile, leurs trajets optiques sont équivalents. En revanche, si le circuit tourne, l’un des faisceaux parcourt un trajet légèrement différent de l’autre avant de rejoindre le détecteur.
Cette différence découle de l’effet Sagnac, observé lorsque la lumière circule dans un système en rotation. À l’arrivée, les faisceaux produisent une figure d’interférence dont la phase, ou la fréquence de battement, varie avec le mouvement. L’électronique analyse cette variation et en déduit la mesure de rotation. La lumière se déplace extrêmement vite, mais la rotation modifie suffisamment les conditions de parcours pour que des instruments sensibles puissent en extraire une information précise.
La réponse dépend notamment de la surface délimitée par le circuit optique. En règle générale, une surface plus grande augmente la sensibilité à une rotation donnée. Cette relation explique pourquoi les concepteurs recherchent un compromis entre dimensions, robustesse et performances : un capteur compact s’intègre plus facilement à un avion, tandis qu’une géométrie plus étendue peut favoriser la résolution, sous réserve de préserver la stabilité mécanique et thermique.
Dans une illustration simple, une ingénieure nommée Nora vérifie un gyroscope fixé sur une plateforme de test. Lorsqu’elle fait tourner cette plateforme, le signal d’interférence évolue dans un sens déterminé; après inversion du mouvement, la variation s’inverse également. Ce comportement permet de distinguer le sens de rotation et son intensité. Le principe reste le même lorsque le capteur fonctionne dans un avion, même si les vibrations et les changements de température imposent une électronique de traitement sophistiquée.
La première démonstration publique du gyrolaser par Macek et Davis remonte à 1963. Depuis, l’industrialisation a conduit à des instruments compacts et fiables, utilisés dans des applications où l’information angulaire doit rester disponible en continu. La précision ne vient donc pas d’un « effet magique » du laser : elle résulte d’une géométrie maîtrisée, d’une lecture de phase rigoureuse et d’une calibration poussée. C’est cette chaîne de mesure qui transforme un phénomène optique en donnée de navigation.
À la différence d’un rotor mécanique, le dispositif n’a pas besoin d’une masse tournante pour conserver une direction. Cette architecture réduit l’usure liée aux pièces mobiles et limite certains effets liés aux accélérations. Cependant, l’instrument possède ses propres limites, notamment des erreurs de biais et des perturbations qui doivent être mesurées et corrigées. L’effet Sagnac fournit ainsi le principe de détection; la qualité de l’appareil dépend ensuite de la maîtrise de toute sa réalisation.
Conception d’un gyroscope de précision : cavité optique et limites physiques
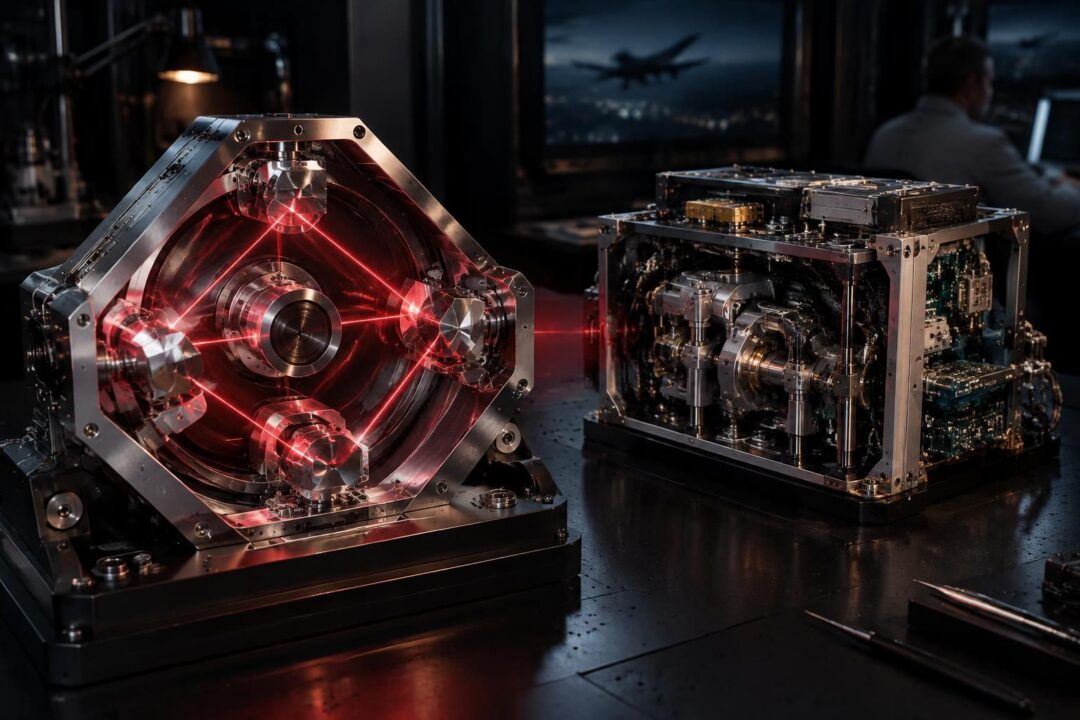
Dans un gyrolaser à anneau, la partie optique comprend une cavité fermée, des miroirs et un milieu amplificateur. Une décharge électrique excite généralement un mélange gazeux contenu dans un tube capillaire. Le milieu produit la lumière laser, tandis que les miroirs guident les faisceaux opposés autour du circuit. L’un d’eux laisse sortir une petite fraction de la lumière afin qu’un détecteur puisse comparer les signaux, sans interrompre le fonctionnement de la cavité.
La structure peut prendre une forme triangulaire ou carrée. Dans certaines réalisations, les éléments optiques sont intégrés à un bloc monolithique de matériau à faible dilatation thermique, comme le Zerodur. Cette conception limite les déformations qui changeraient la longueur du trajet optique. Ainsi, le gyroscope conserve mieux ses caractéristiques lorsque l’environnement varie, un avantage appréciable dans un aéronef soumis à des écarts de température, à des vibrations et à des accélérations.
La stabilité n’est toutefois jamais parfaite. À très faible vitesse, les faisceaux peuvent se coupler à cause de la diffusion sur les miroirs. Ce phénomène, souvent désigné comme le verrouillage autour de zéro, peut empêcher la lecture de petites rotations. Pour le réduire, certains appareils utilisent une modulation mécanique commandée par un élément piézoélectrique. Le capteur est alors soumis à une oscillation contrôlée, qui l’éloigne momentanément de la zone où les deux fréquences tendent à se confondre.
Les ingénieurs caractérisent aussi le biais, c’est-à-dire la valeur résiduelle indiquée alors que l’appareil ne tourne pas, ainsi que la stabilité du facteur d’échelle. Ce dernier relie la rotation réelle au signal mesuré. Une erreur de facteur d’échelle se répercute sur toutes les mesures, tandis qu’un biais constant s’accumule avec le temps lorsqu’un système intègre les vitesses angulaires. La calibration en usine et les contrôles en service visent donc à identifier ces erreurs plutôt qu’à supposer qu’elles n’existent pas.
Des performances de très haut niveau ont été rapportées pour des gyrolasers destinés à la navigation, avec des incertitudes d’angle annoncées sous le centième de degré par heure selon les appareils et les conditions d’évaluation. De telles valeurs ne doivent pas être confondues avec une précision universelle : la configuration, la température, la durée de mesure et les méthodes de test comptent. Dans une centrale opérationnelle, plusieurs capteurs et algorithmes contribuent à la performance finale.
La taille joue également un rôle, car une surface optique plus grande peut accroître la sensibilité du circuit à la rotation. Mais l’augmentation des dimensions complique l’intégration et peut rendre la structure plus vulnérable aux déformations. La conception recherche donc un équilibre entre sensibilité, masse, consommation électrique, coût et robustesse. C’est pourquoi un gyroscope de précision n’est pas simplement un grand anneau laser : c’est un assemblage optimisé pour son environnement et sa mission.
Enfin, la fiabilité découle de la réduction des pièces mobiles, mais elle dépend aussi de la qualité des miroirs, du maintien du milieu laser et de l’électronique de lecture. Les données industrielles publiées pour certains systèmes font état de durées moyennes entre pannes très élevées, parfois supérieures à plusieurs centaines de milliers d’heures. Ces chiffres décrivent des familles d’équipements et des conditions définies; ils ne garantissent pas à eux seuls la durée de vie de chaque installation. La robustesse se vérifie sur l’ensemble du système.
Gyroscope laser, fibre optique et autres capteurs gyroscopiques
Le gyrolaser appartient à la famille des gyromètres optiques, mais il n’est pas la seule technologie fondée sur la lumière. Le gyromètre à fibre optique enroule une longue fibre sur plusieurs spires. Deux faisceaux parcourent cette fibre en sens inverse et subissent, eux aussi, un déphasage lié à la rotation. Au lieu d’une cavité laser constituée de miroirs, le trajet optique s’étend dans la fibre, ce qui facilite certaines architectures compactes et modulaires.
Les deux solutions exploitent le même phénomène général, mais leurs compromis diffèrent. Un gyrolaser fournit une mesure par battement entre les fréquences des faisceaux dans une cavité. Un gyromètre à fibre optique mesure plutôt un déphasage dans un circuit bobiné. Selon la précision recherchée, le volume disponible, le coût et les contraintes de maintenance, l’une ou l’autre approche peut mieux convenir. Il n’existe donc pas de classement valable sans tenir compte de la mission.
Les gyroscopes mécaniques ont longtemps constitué une référence pour l’orientation inertielle. Ils utilisent un rotor tournant et reposent sur la conservation du moment cinétique. Leur fonctionnement est intuitif, mais les roulements, les frottements et les pièces mobiles peuvent entraîner de l’usure ou des sensibilités aux accélérations. Les capteurs optiques ont supprimé ce rotor; ils apportent ainsi une autre manière de mesurer la rotation, avec des erreurs qui leur sont propres et que les concepteurs doivent caractériser.
À côté de ces technologies, les gyroscopes à résonateur vibratoire, notamment les capteurs MEMS, mesurent les effets d’une rotation sur une structure qui vibre. Ils se miniaturisent aisément et équipent de nombreux appareils électroniques, drones et systèmes de commande. Toutefois, la performance attendue varie fortement selon la gamme de produits. Un capteur gyroscopique de téléphone ne répond pas aux mêmes exigences qu’un instrument de navigation aéronautique soumis à des contraintes de sécurité et de disponibilité élevées.
Le choix s’effectue donc à partir d’un cahier des charges. Pour un missile ou un avion de transport, une faible dérive sur de longues périodes peut justifier un capteur optique de haut niveau. Pour un drone léger, la masse, le prix et la capacité de correction par fusion de capteurs peuvent primer. Dans un navire, la stabilité à long terme et la continuité de navigation comptent particulièrement lorsque les repères satellitaires deviennent intermittents.
Voici les critères qui orientent souvent la sélection d’un capteur. Ils ne remplacent pas les essais, car deux appareils d’une même catégorie peuvent présenter des performances sensiblement différentes. En revanche, ils clarifient les compromis entre précision, encombrement et conditions d’emploi.
- Précision et dérive : déterminent la qualité de l’estimation lorsque le système fonctionne longtemps sans recalage externe.
- Volume et masse : favorisent les capteurs compacts sur les plateformes légères, mais limitent parfois la surface optique ou la stabilité thermique.
- Environnement : les vibrations, chocs et écarts de température doivent rester dans les limites de fonctionnement définies.
- Coût et maintenance : dépendent de la technologie, des procédures de calibration et de la durée d’exploitation prévue.
Une comparaison pertinente examine également la bande passante, le bruit de mesure et le comportement en faible rotation. Ainsi, le meilleur gyroscope n’est pas nécessairement celui qui affiche la plus petite erreur dans une fiche technique. C’est celui qui répond aux besoins réels de la plateforme, en tenant compte de ses accéléromètres, de son logiciel de navigation et des moyens de recalage disponibles.
Centrale inertielle : du capteur gyroscopique au système de navigation
Un gyroscope mesure une vitesse angulaire, et non une position directement. Pour connaître l’orientation, le calculateur intègre cette vitesse au fil du temps. Une centrale inertielle associe habituellement plusieurs gyroscopes à des accéléromètres, disposés suivant des axes perpendiculaires. Les premiers suivent les rotations; les seconds mesurent les accélérations spécifiques. Ensemble, ces données alimentent les calculs qui estiment l’attitude, la vitesse et la position du véhicule.
Dans une configuration dite « strapdown », les capteurs sont solidaires de la structure de l’appareil. Le calculateur transforme alors leurs mesures pour les exprimer dans un repère de navigation. Cette architecture évite la plateforme mécanique stabilisée des générations précédentes, mais exige une électronique capable d’effectuer rapidement des changements de coordonnées et des corrections. Les avions de transport utilisent couramment des unités de référence inertielle de ce type, parfois désignées par le sigle IRU.
Le calcul met en évidence une difficulté fondamentale : les petites erreurs s’accumulent. Un biais angulaire provoque une erreur d’orientation croissante; une erreur d’orientation peut ensuite projeter une partie de la gravité dans le calcul horizontal. La vitesse et la position dérivent alors progressivement. C’est pourquoi les centrales modernes combinent calibration, modèles de mouvement et mises à jour provenant d’autres sources, lorsque celles-ci sont disponibles.
À titre d’exemple, Nora suit un avion qui traverse une zone où le GPS est brouillé. La centrale poursuit l’estimation de son mouvement à partir des mesures inertielles, sans attendre un signal satellitaire. Si le GPS revient, le système compare les informations et corrige une partie de la dérive. Cette complémentarité est essentielle : la navigation inertielle garantit la continuité, tandis que les aides externes peuvent limiter l’accumulation des erreurs.
La stabilisation constitue un autre usage important. Un calculateur peut exploiter les mesures angulaires pour corriger le mouvement d’une caméra, d’une antenne ou d’un équipement de visée. Dans un aéronef, la centrale fournit aussi une référence d’attitude aux instruments de pilotage et aux systèmes de commande. La précision de la mesure contribue donc à la fois à la navigation et au maintien d’une orientation utile malgré les mouvements de la plateforme.
Les centrales inertielles équipent des avions civils et militaires, des navires de surface, des sous-marins et des satellites. Les systèmes de guidage de missiles et les équipements de pointage de certaines pièces d’artillerie s’appuient également sur des capteurs inertiels. Dans chacun de ces cas, le principe reste comparable, mais les exigences varient : un avion privilégie une intégration légère et fiable, tandis qu’un sous-marin doit naviguer longtemps sans repère extérieur régulier.
Le système ne se réduit donc pas à trois gyroscopes assemblés. Il comprend aussi les accéléromètres, le calculateur, le logiciel, les paramètres de calibration et les interfaces vers le véhicule. La qualité de navigation dépend de leur cohérence et de la validation de l’ensemble. Un gyroscope laser performant fournit une mesure angulaire robuste; seule son intégration à une centrale bien conçue transforme cette mesure en estimation exploitable du mouvement.
Cette chaîne de calcul relie ainsi une rotation locale à une information globale sur le déplacement. Pour comprendre son intérêt opérationnel, il faut enfin examiner comment elle se comporte dans des environnements où les signaux externes manquent ou se dégradent.
Applications du gyroscope de précision : aéronautique, mer et espace
Dans l’aviation commerciale, une centrale inertielle fournit une référence d’attitude et contribue à la navigation lorsque les aides radio ou satellitaires sont absentes. Les systèmes embarqués doivent fonctionner dans un environnement soumis aux vibrations, aux changements de pression et aux variations thermiques. La fiabilité devient donc aussi importante que la précision nominale : un capteur doit fournir des données cohérentes pendant toute la durée du vol et signaler les anomalies détectées.
Les avions militaires et les hélicoptères imposent d’autres contraintes. Les accélérations rapides, les manœuvres serrées et les vibrations de la cellule sollicitent la mesure inertielle. Dans ce contexte, un gyroscope de précision participe au calcul d’attitude, à la navigation et à la conduite de certains équipements. Les systèmes de guidage de missiles utilisent également des mesures inertielles pour suivre une trajectoire programmée, notamment lorsque la réception de signaux extérieurs ne peut être garantie.
En mer, les centrales inertielles aident les navires à déterminer leur orientation et leurs mouvements. Elles servent à la navigation, mais aussi à stabiliser des plateformes comme des antennes ou des instruments de mesure. Un sous-marin, qui ne peut pas compter en permanence sur le GPS sous la surface, tire un avantage particulier d’une navigation autonome. Toutefois, même un instrument performant ne supprime pas la dérive : le système doit intégrer les informations disponibles et appliquer des procédures de recalage adaptées.
Dans le domaine spatial, les capteurs inertiels contribuent au contrôle d’attitude et à la connaissance de l’orientation d’un satellite. Les contraintes de lancement, le vide, les cycles thermiques et la durée de mission imposent des exigences spécifiques. Les gyroscopes y travaillent souvent avec d’autres instruments, comme des capteurs stellaires. Ces derniers fournissent une référence absolue à partir des étoiles; l’inertiel assure entre-temps une mesure continue des rotations, notamment lorsque l’observation est momentanément indisponible.
Les systèmes terrestres profitent aussi de ces technologies. Des véhicules autonomes, des équipements de topographie et certaines plateformes de stabilisation utilisent des capteurs inertiels pour maintenir une estimation du mouvement. Le niveau requis varie cependant largement. Un engin léger peut associer un capteur MEMS à un récepteur satellite, tandis qu’une application stratégique retient un gyrolaser ou un gyromètre à fibre optique pour limiter la dérive sur une période prolongée.
Les données disponibles sur l’usage industriel montrent une diffusion importante du gyrolaser dans les domaines du guidage et de la navigation. Les chiffres cités pour certaines générations évoquent plus d’un million d’unités consacrées au guidage et plusieurs centaines de milliers à la navigation. Ces ordres de grandeur illustrent une adoption à grande échelle, mais ils ne décrivent pas nécessairement le parc actuel dans son ensemble : les volumes varient selon les fabricants, les catégories d’équipements et les périodes considérées.
La décision d’intégrer un gyroscope laser relève finalement d’un équilibre entre autonomie, précision et coût du cycle de vie. Lorsque le signal satellitaire est fragile, que les manœuvres sont rapides ou qu’une interruption de mesure est inacceptable, l’inertiel prend une importance stratégique. La performance résulte alors moins d’un capteur isolé que d’une architecture complète, conçue pour maintenir une estimation fiable au cœur de l’action.
À mesure que les véhicules deviennent plus autonomes, le besoin de connaître leur mouvement sans dépendre d’un unique repère extérieur reste central. Le gyrolaser répond à ce besoin par une mesure optique robuste, tandis que la centrale inertielle donne à cette mesure son rôle concret dans le système de navigation.
| Technologie | Principe de mesure | Atout courant | Usage typique |
|---|---|---|---|
| Gyroscope laser | Interférence de faisceaux opposés dans une cavité | Bonne stabilité et absence de rotor mécanique | Navigation aéronautique et guidage |
| Gyromètre à fibre optique | Déphasage de faisceaux circulant dans une bobine | Architecture optique souple et modulaire | Navigation et mesure inertielle |
| Gyroscope MEMS | Détection de l’effet de rotation sur une structure vibrante | Faible encombrement et intégration facile | Électronique, drones et équipements compacts |
| Gyroscope mécanique | Conservation du moment cinétique d’un rotor | Principe éprouvé et comportement bien connu | Équipements historiques et applications spécialisées |
Quelle différence existe entre un gyroscope laser et un gyromètre à fibre optique ?
Les deux exploitent l’effet Sagnac. Le gyroscope laser utilise une cavité dans laquelle deux faisceaux oscillent en sens inverse, tandis que le gyromètre à fibre optique mesure un déphasage dans une fibre enroulée en bobine. Le choix dépend des exigences de précision, d’encombrement, de coût et d’environnement.
Pourquoi une centrale inertielle peut-elle naviguer sans GPS ?
Elle estime le mouvement à partir des rotations mesurées par les gyroscopes et des accélérations mesurées par les accéléromètres. Elle fonctionne donc sans signal satellite, mais ses erreurs s’accumulent avec le temps; des aides externes servent à corriger cette dérive quand elles sont disponibles.
À quoi sert l’effet Sagnac dans un gyroscope laser ?
La rotation modifie le trajet optique relatif de deux faisceaux qui circulent en directions opposées. Leur déphasage ou leur différence de fréquence permet de calculer la vitesse angulaire et donc le sens et l’intensité de la rotation.
Un gyroscope de précision mesure-t-il directement la position ?
Non. Il mesure une vitesse angulaire. La centrale inertielle combine cette donnée avec les mesures d’accélération, puis les intègre pour estimer l’orientation, la vitesse et la position. Cette intégration explique pourquoi la calibration et la correction des erreurs sont essentielles.

Ingénieur en physique appliquée de 35 ans, je combine rigueur scientifique et passion pour la communication. Rédacteur scientifique, j’aime rendre accessibles des concepts complexes à un large public.