Dans un avion, un drone ou un téléphone, le gyroscope mesure un mouvement que l’œil perçoit parfois à peine : la rotation autour d’un axe. Cette information aide les appareils à garder leur équilibre, à suivre une orientation ou à corriger leur trajectoire. Pourtant, le capteur ne sait pas, à lui seul, si un véhicule avance à 100 km/h ou reste immobile en ligne droite. Il mesure une vitesse angulaire, et non une vitesse de déplacement.
Pour comprendre ce rôle, suivons Nora, technicienne dans une entreprise qui conçoit des drones d’inspection. Son appareil doit maintenir une caméra stable malgré les rafales, tout en suivant les mouvements de la machine. Le gyroscope fournit une partie essentielle de cette information ; d’autres capteurs complètent ensuite ses mesures. Des principes mécaniques aux dispositifs optiques et miniatures, chaque technologie répond ainsi à des besoins différents en précision, en taille et en coût.
En bref, le gyroscope détecte les rotations, tandis que l’accéléromètre mesure les accélérations linéaires. L’effet gyroscopique des rotors repose sur la conservation du moment cinétique, mais les capteurs modernes peuvent aussi mesurer la rotation par des phénomènes optiques ou vibratoires. En pratique, les données du capteur servent à la navigation, à la stabilisation et au contrôle du mouvement.
- Grandeur mesurée : la vitesse de rotation, généralement exprimée en degrés ou en radians par seconde.
- Technologies courantes : gyroscopes mécaniques, optiques et MEMS.
- Usages : aéronautique, automobile, drones, smartphones, robotique et imagerie.
- Point de vigilance : une petite erreur de mesure peut s’accumuler au fil du temps et produire une dérive.
Gyroscope : principe physique et effet gyroscopique
Un gyroscope désigne à la fois une famille d’instruments et, dans le langage courant, un capteur qui mesure une rotation. Dans un capteur électronique, la sortie indique généralement la vitesse à laquelle l’objet tourne autour d’un axe. Par exemple, si le drone de Nora pivote rapidement vers la droite, le capteur détecte une vitesse angulaire autour de l’axe vertical. Il ne donne pas directement la position dans l’espace : un système doit intégrer les mesures dans le temps pour estimer le changement d’orientation.
Le principe classique s’observe avec une roue lancée en rotation. Elle possède un moment cinétique, grandeur vectorielle dirigée le long de son axe de rotation. Tant qu’aucun couple extérieur important ne perturbe la roue, la conservation du moment cinétique tend à maintenir la direction de cet axe. C’est cette résistance aux changements d’orientation qui produit l’effet gyroscopique.
Cette propriété ne signifie pas qu’un rotor reste parfaitement immobile dans l’espace. Des frottements, des vibrations et les forces appliquées modifient son mouvement. Cependant, lorsque le rotor tourne vite et que les perturbations restent limitées, son axe change plus difficilement de direction qu’un objet au repos. Les anciens instruments de navigation exploitaient directement ce comportement mécanique.
Comprendre la précession avec la règle de la main droite
Pour repérer le sens du moment cinétique, il suffit d’imaginer une main droite dont les doigts suivent le sens de rotation du rotor. Le pouce indique alors la direction de l’axe et du moment cinétique. Cette convention vectorielle permet aussi de prévoir la réponse du système lorsqu’une force exerce un couple.
Lorsqu’un couple agit sur un rotor, celui-ci ne bascule pas toujours dans la direction intuitive de la poussée. Il peut évoluer latéralement : ce mouvement porte le nom de précession. Sa direction dépend du sens de rotation et du couple appliqué. Dans une roue de vélo lancée en rotation, par exemple, la réponse à une inclinaison peut surprendre précisément parce que le mouvement résultant ne suit pas directement l’effort exercé.
La règle de la main droite aide à décrire ce comportement sans le confondre avec une force mystérieuse. Elle sert aux ingénieurs pour prévoir la réponse d’un rotor, mais aussi pour raisonner sur les axes d’un aéronef ou d’un robot. Dans le drone de Nora, le calcul du mouvement tient compte des rotations mesurées ; le contrôleur commande ensuite les moteurs pour limiter l’inclinaison indésirable.
Rotation, vitesse et orientation : trois notions distinctes
Un gyroscope ne mesure pas une vitesse linéaire. Une voiture qui roule droit à vitesse constante peut présenter une mesure gyroscopique presque nulle, alors qu’elle se déplace rapidement. En revanche, lorsqu’elle prend un virage, le capteur détecte une rotation, même si le compteur de vitesse reste stable.
Un accéléromètre mesure les accélérations linéaires et détecte aussi l’effet de la gravité selon son orientation. Dans une unité de mesure inertielle, ou IMU, les données du gyroscope et de l’accéléromètre se complètent. Un magnétomètre, lorsqu’il est présent, peut apporter une référence supplémentaire liée au champ magnétique terrestre.
Cette combinaison améliore l’estimation de l’attitude, mais ne supprime pas toutes les erreurs. L’intégration des mesures angulaires peut faire apparaître une dérive, tandis que les accélérations parasites compliquent le calcul de la vitesse. Ainsi, comprendre ce qu’un gyroscope mesure — et ce qu’il ne mesure pas — constitue le premier repère pour choisir et exploiter un capteur.
Les principaux types de gyroscopes et leurs différences
Les gyroscopes se distinguent par la manière dont ils détectent une rotation. Certains observent le mouvement d’un rotor, d’autres analysent la lumière, et les modèles miniatures mesurent les vibrations d’une structure. Le choix dépend du niveau de précision recherché, de l’environnement, du coût et de l’espace disponible. Pour un drone d’inspection, un petit capteur électronique peut suffire ; un système de navigation aéronautique exige souvent une technologie plus stable.
Le gyroscope mécanique : un rotor comme référence
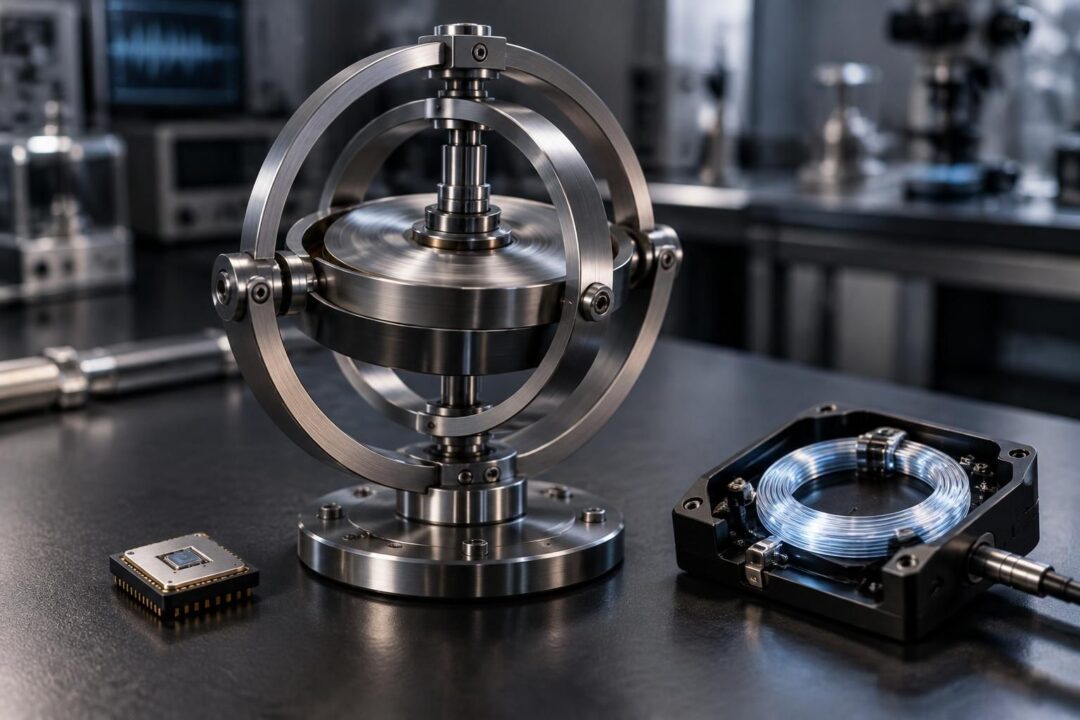
Le gyroscope mécanique contient un rotor monté sur des paliers ou des cardans. Quand le rotor tourne, son moment cinétique tend à conserver son orientation. Des dispositifs de lecture détectent alors le mouvement relatif entre le rotor, ses supports et le cadre de l’instrument. Historiquement, cette approche a contribué à la navigation des navires, des avions et de certains systèmes de guidage.
Les cardans permettent au rotor de conserver une liberté de mouvement selon plusieurs axes. Ils isolent en partie l’élément tournant des mouvements du support, mais ils ajoutent des pièces et des contraintes mécaniques. Les frottements, l’usure et les vibrations peuvent nuire aux mesures ; l’instrument réclame donc une fabrication et un entretien adaptés. Malgré ces limites, le principe reste précieux pour comprendre le fonctionnement gyroscopique classique.
Gyroscope laser et gyroscope à fibre optique
Un gyroscope laser, souvent appelé gyroscope laser à anneau, dirige deux faisceaux lumineux en sens opposés dans une cavité fermée. Lorsque l’ensemble tourne, les trajets optiques ne se comportent plus exactement de la même façon pour les deux faisceaux. La différence de fréquence mesurée est liée à la vitesse angulaire : c’est l’effet Sagnac qui fournit le principe de détection.
Le gyroscope à fibre optique exploite également l’effet Sagnac, mais la lumière circule dans une bobine de fibre optique. La rotation produit un décalage de phase entre deux ondes qui parcourent la fibre en sens contraire. Cette technologie ne repose pas sur un rotor tournant et convient à des applications où la fiabilité et la précision comptent beaucoup, notamment dans certaines centrales inertielles et installations de navigation.
Ces deux solutions optiques présentent des architectures différentes. Les systèmes laser à anneau sont utilisés dans des équipements de navigation exigeants, tandis que les fibres optiques permettent de concevoir des capteurs adaptés à plusieurs niveaux de performance. Dans les deux cas, la qualité des composants optiques et la maîtrise des perturbations thermiques jouent un rôle important.
Gyroscope MEMS : mesurer la rotation dans un composant miniature
Le gyroscope MEMS (système microélectromécanique) est gravé à l’échelle microscopique dans un matériau, souvent du silicium. Il ne contient généralement pas de roue libre comme un modèle mécanique classique. À la place, une petite structure vibre ; lorsque le capteur tourne, la force de Coriolis modifie le mouvement vibratoire et le circuit mesure ce changement.
Sa petite taille et sa faible consommation expliquent sa présence dans les smartphones, les manettes, les objets connectés et de nombreux drones. Il permet, par exemple, de faire pivoter l’affichage d’un téléphone ou de reconnaître un geste dans un jeu. Toutefois, le prix compact a des contreparties : le bruit de mesure, la sensibilité aux vibrations et la dérive varient selon la qualité du composant et son étalonnage.
| Type | Principe de mesure | Atout principal | Exemples d’usage |
|---|---|---|---|
| Gyroscope mécanique | Rotor et conservation du moment cinétique | Principe physique direct | Instruments classiques, systèmes spécialisés |
| Gyroscope laser | Différence entre deux faisceaux opposés | Mesure optique sans rotor mobile | Navigation inertielle de précision |
| Gyroscope à fibre optique | Décalage de phase dans une fibre en boucle | Bonne fiabilité et grande adaptabilité | Aéronautique, navigation, géophysique |
| Gyroscope MEMS | Variation de vibrations sous l’effet de Coriolis | Format réduit et faible consommation | Téléphones, drones, robotique |
En pratique, il n’existe donc pas un type universellement supérieur. La bonne technologie est celle dont la précision, la robustesse et le coût correspondent à la mission de l’appareil.
Cette présentation des technologies permet maintenant d’examiner comment leurs mesures deviennent des commandes utiles dans des systèmes réels.
Fonctionnement d’un gyroscope dans les systèmes de stabilisation
Un capteur transforme une rotation en signal exploitable. Pour un gyroscope MEMS, une structure vibrante subit une déviation liée à la rotation ; l’électronique convertit cette déviation en valeur numérique. Le système fournit alors une vitesse angulaire autour d’un ou plusieurs axes, avec des limites de plage et une résolution propres au modèle.
Le contrôleur peut intégrer cette vitesse dans le temps afin d’estimer une variation d’angle. Si le capteur indique une rotation constante durant une certaine période, le calcul estime un changement d’orientation correspondant. Mais toute petite erreur s’accumule aussi durant l’intégration : une dérive lente peut ainsi faire croire à l’appareil qu’il a tourné alors qu’il est resté presque immobile.
Fusion des capteurs et correction de dérive
Pour limiter ce problème, les systèmes associent souvent gyroscope et accéléromètre. Le premier suit rapidement les rotations ; le second fournit une référence utile par rapport à la gravité lorsque les mouvements restent interprétables. Un filtre de fusion, dont le filtre de Kalman constitue un exemple parmi d’autres, combine les signaux en tenant compte de leurs incertitudes.
Dans le drone de Nora, une rafale incline l’appareil et déclenche une mesure angulaire. Le contrôleur compare cette orientation estimée à la consigne, puis ajuste la vitesse des moteurs pour ramener le drone vers sa position souhaitée. Si la caméra possède une nacelle motorisée, celle-ci peut compenser une partie des mouvements du châssis et produire une image plus stable.
La qualité de la correction dépend aussi du montage. Un capteur fixé près d’un moteur peut recevoir des vibrations qui brouillent la mesure. Les concepteurs doivent donc choisir son emplacement, filtrer les perturbations et vérifier l’alignement des axes du capteur avec ceux de la machine.
Navigation inertielle et estimation du mouvement
Une centrale inertielle rassemble généralement des gyroscopes et des accéléromètres. En combinant leurs mesures, elle estime l’attitude et les changements de mouvement d’un véhicule. Des récepteurs GNSS, des capteurs de vitesse, des caméras ou des lidars peuvent ensuite corriger l’estimation, notamment lorsque les erreurs inertielles grandissent avec le temps.
Cette combinaison est utile dans un tunnel ou entre de hauts bâtiments, où le signal satellitaire devient intermittent. Le système inertiel continue à suivre les mouvements sur une courte durée, mais il ne remplace pas toujours une référence externe sur de longues périodes. Les encodeurs de roues, par exemple, estiment la distance parcourue à partir de leur rotation, tandis que le radar Doppler et les capteurs visuels apportent d’autres mesures de déplacement.
Il faut donc distinguer les rôles : le gyroscope suit la rotation, l’accéléromètre détecte l’accélération, et les autres capteurs aident à estimer vitesse et position. Cette complémentarité transforme un signal isolé en information exploitable pour le pilotage.
Mesurer une rotation sans confondre les unités
La vitesse angulaire s’exprime couramment en degrés par seconde ou en radians par seconde. Elle répond à une question précise : à quelle rapidité l’objet tourne-t-il autour d’un axe ? Une voiture qui roule en ligne droite à 100 km/h peut afficher presque aucune rotation, tandis qu’un virage lent crée une mesure angulaire.
Cette distinction évite une erreur fréquente dans l’interprétation des fiches techniques. Un gyroscope ne fournit pas directement des mètres par seconde ni des kilomètres par heure. Pour obtenir une vitesse linéaire, un système a besoin d’autres mesures et d’un modèle tenant compte, par exemple, de la géométrie du véhicule ou des rotations de ses roues.
La précision d’une stabilisation vient ainsi moins d’un capteur isolé que de la cohérence entre mesures, calculs et actionneurs. C’est cette chaîne complète qui permet à l’appareil de corriger son mouvement sans réagir au moindre bruit.
Applications du gyroscope : du smartphone à l’aéronautique
La diversité des gyroscopes se reflète dans leurs applications. Un smartphone privilégie le faible encombrement et la consommation réduite, tandis qu’un avion ou un navire exige une navigation robuste. Dans chaque cas, le capteur observe la rotation et transmet l’information à un système qui en tire une décision.
Smartphones, réalité virtuelle et stabilisation d’image
Dans un téléphone, le gyroscope aide à détecter les rotations de l’appareil. Il contribue à l’orientation de l’écran, au suivi de mouvement dans certains jeux et à l’estimation des gestes. Associé à d’autres capteurs, il permet aussi de suivre les déplacements rapides de l’appareil dans des applications de réalité augmentée.
Un casque de réalité virtuelle doit actualiser l’image en fonction des mouvements de la tête. Le gyroscope détecte rapidement les rotations, tandis que d’autres données complètent le suivi spatial. Une latence trop importante peut rendre l’expérience inconfortable ; la rapidité de détection et la qualité du traitement des données deviennent donc essentielles.
Les caméras utilisent également des mesures gyroscopiques pour compenser les tremblements. Selon l’appareil, un système optique déplace un élément de l’objectif, ou un mécanisme déplace le capteur d’image. La stabilisation électronique peut, pour sa part, corriger l’image à partir des mouvements estimés. Ces approches peuvent se combiner, mais elles ne remplacent pas toutes un mouvement de caméra maîtrisé.
Drones, robotique et automobile
Dans un drone, le gyroscope participe au maintien de l’attitude. Sans correction, le vent ou une variation de poussée peut faire basculer l’appareil. Le contrôleur exploite la vitesse angulaire pour ajuster les moteurs ; l’accéléromètre et d’autres capteurs aident à déterminer la position et l’inclinaison.
Les robots mobiles emploient des centrales inertielles pour suivre leurs rotations. Dans un entrepôt, un robot qui doit contourner une étagère peut associer gyroscope, encodeurs de roues et caméra. Si les roues patinent, les données ne concordent plus parfaitement ; cette différence indique au logiciel qu’il doit réévaluer sa trajectoire.
Dans une voiture, le capteur de taux de lacet mesure la rotation autour de l’axe vertical. Le système de contrôle électronique de stabilité compare ce mouvement à la trajectoire attendue. En cas de dérapage, il peut freiner certaines roues et réduire la puissance pour aider le conducteur à garder le contrôle, selon les conditions et les capacités du véhicule.
Aéronautique, navigation maritime et espace
Les avions utilisent des instruments et des systèmes inertiels pour estimer leur attitude et leur mouvement. Les gyroscopes contribuent au fonctionnement de références de cap, d’indicateurs d’attitude ou de centrales de navigation, avec des architectures qui varient selon les appareils. En mer, un navire peut également s’appuyer sur une centrale inertielle pour maintenir une estimation de son orientation, notamment lorsque d’autres références sont perturbées.
Dans l’espace, les satellites et les sondes doivent contrôler leur orientation pour pointer des antennes, des instruments ou des panneaux solaires. Les gyroscopes fournissent des informations sur la rotation, tandis que des capteurs stellaires ou solaires peuvent établir une référence absolue. Le télescope spatial Hubble, par exemple, utilise des gyroscopes parmi les éléments de son système de pointage : l’orientation précise résulte toutefois d’un ensemble de capteurs et de commandes, pas d’un seul instrument.
Les systèmes de guidage militaire et les équipements scientifiques peuvent également employer des gyroscopes de haute performance. Le niveau de précision requis impose alors des exigences strictes de calibration, de robustesse et de contrôle thermique. Des usages grand public au pilotage spatial, le principe demeure le même : mesurer une rotation pour mieux maîtriser le mouvement.
Les usages les plus exigeants reposent sur des mesures vérifiées ; l’étalonnage et les essais restent donc une étape déterminante.
Tester et étalonner un gyroscope pour des mesures fiables
Un gyroscope peut sembler fonctionnel tout en produisant des mesures biaisées. Une valeur de repos légèrement décalée, une dérive progressive ou une sensibilité anormale aux vibrations peut dégrader la stabilisation. Les méthodes de contrôle dépendent du capteur : une application mobile permet un premier diagnostic, tandis qu’un équipement industriel nécessite des instruments adaptés.
Vérification d’un gyroscope dans un smartphone
Une application de diagnostic peut afficher les mesures des axes lorsque l’utilisateur fait pivoter le téléphone. En le maintenant immobile, on vérifie que les valeurs restent proches du niveau attendu, en tenant compte du bruit normal du capteur. Ensuite, une rotation lente et régulière permet de voir si le signal évolue sans interruption ou saut manifeste.
Un essai de vidéo panoramique à 360 degrés peut aussi révéler un défaut perceptible : si l’image suit mal les mouvements du téléphone, le capteur ou le traitement logiciel peut être en cause. Toutefois, ce test ne permet pas d’identifier seul la source du problème. La caméra, l’application, la configuration ou un défaut de synchronisation peuvent produire un effet similaire.
Pour recalibrer certains appareils, il suffit de les poser sur une surface stable et de suivre la procédure intégrée. Il est utile de retirer une coque contenant des éléments magnétiques si le diagnostic concerne également le compas, même si un aimant n’affecte pas directement tous les gyroscopes de la même manière. Une mise à jour logicielle peut corriger un problème de traitement, mais un composant endommagé demande une réparation.
Étalonnage professionnel et essais industriels
Dans un laboratoire ou une chaîne de production, les techniciens peuvent employer une table tournante de précision. Elle impose une vitesse angulaire connue ; l’opérateur compare alors la sortie du capteur à la valeur de référence. Plusieurs vitesses, axes et orientations permettent de mesurer le biais, la sensibilité et la répétabilité.
Pour un véhicule, un outil de diagnostic lit les données du capteur de taux de lacet et recherche des défauts enregistrés par le système de stabilité. Le contrôle doit suivre les procédures du constructeur, car une intervention sur le châssis ou les capteurs peut imposer une calibration spécifique. Un essai routier improvisé ne remplace pas cette vérification contrôlée.
En robotique, l’étalonnage porte aussi sur l’alignement des axes et la fusion avec les autres capteurs. Un écart minime entre l’orientation du gyroscope et celle de la caméra peut fausser le calcul de mouvement. Les tables de taux et les outils de mesure aident à caractériser l’ensemble, pas seulement le composant pris isolément.
Les défauts à reconnaître avant qu’ils ne faussent le système
Un biais constant signifie que le capteur indique une petite rotation même au repos. Le bruit produit plutôt des variations rapides autour de la mesure attendue, tandis que la dérive décrit une erreur qui s’accumule au cours du temps. Ces phénomènes ne se corrigent pas tous de la même façon : un filtre peut réduire le bruit, mais il ne répare pas un montage défectueux.
Les vibrations, les variations thermiques et les chocs constituent des causes possibles d’écart. Les systèmes de précision peuvent donc mesurer le comportement du capteur sur plusieurs températures et durant une période prolongée. Pour un drone, un contrôle avant vol et un montage rigide limitent les erreurs qui pourraient autrement se traduire par une oscillation ou une mauvaise tenue de cap.
Un test pertinent associe toujours une référence, une procédure répétable et une interprétation adaptée à l’application. La confiance dans la mesure ne vient pas seulement de la technologie du gyroscope : elle dépend aussi de la façon dont le système est installé, étalonné et surveillé.
Questions fréquentes sur le principe et le fonctionnement du gyroscope
Que mesure exactement un gyroscope ?
Il mesure généralement la vitesse angulaire, c’est-à-dire la rapidité d’une rotation autour d’un ou plusieurs axes. Il ne mesure pas directement la vitesse de déplacement en ligne droite.
Quelle différence existe entre un gyroscope et un accéléromètre ?
Le gyroscope détecte les rotations. L’accéléromètre mesure les accélérations linéaires et peut aussi fournir une indication liée à la gravité ; leurs données sont souvent combinées dans une IMU.
Comment le gyroscope d’un drone contribue-t-il à sa stabilisation ?
Il transmet les vitesses angulaires au contrôleur de vol. Celui-ci compare le mouvement mesuré à la consigne et ajuste les moteurs pour corriger l’attitude de l’appareil.
Un gyroscope MEMS contient-il une roue qui tourne ?
Généralement non. Un MEMS mesure la rotation à partir de la variation du mouvement d’une structure microscopique vibrante, sous l’effet de la force de Coriolis.

Ingénieur en physique appliquée de 35 ans, je combine rigueur scientifique et passion pour la communication. Rédacteur scientifique, j’aime rendre accessibles des concepts complexes à un large public.

